docs.unavlab.com
Главная ❯ Гидроакустические навигационные и трекинговые системы ❯ Zima 2 LBL: Краткое описание
ℹ Рекомендации для печати/сохранения в PDF
- Нажмите Ctrl+P (macOS: Cmd+P)
- В настройках принтера выберите «Сохранить как PDF» (Microsoft Print to PDF)
- В поле «Страницы» укажите диапазон, исключая первую и последнюю страницу
- Отключите верхние и нижние колонтитулы (заголовки/URL/page numbers)
- В Chrome/Edge: в доп. настройках → «Поля» → Нет | в Firefox: «Поля и колонтитулы» → Нет
- Нажмите Печать и укажите куда сохранить PDF
 |
|
|---|---|
| www.unavlab.com support@unavlab.com |
Zima 2 LBL Краткое описание |
Общие данные
Zima 2 LBL — гидроакустическая длиннобазисная (ДБ) навигационная система, предназначенная для определения местоположения подводного объекта при помощи навигационной базы, сформированной из маяков-ответчиков Zima2-R.
Система строится на единой аппаратной платформе: трансиверы Zima2-L и Zima2-LX взаимоперепрограммируемые. Это позволяет менять конфигурацию системы под задачу без замены оборудования.
Состав системы
| Zima2-L LBL-трансивер с общим запросом базы (3–4 маяка c адресами 1-4) |
|
| Zima2-LX LBL-трансивер с последовательным опросом до 4 маяков с произвольными адресами |
|
| Zima2-SL Решатель (Solver): расчёт позиции и эмуляция GNSS |
|
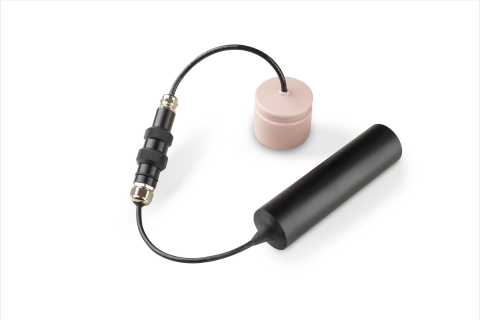 |
Zima2-R Опорные маяки-ответчики |
Варианты построения системы
Система Zima 2 LBL может быть собрана в одном из трёх режимов — в зависимости от требуемой скорости обновления, числа маяков и того, где должен считаться результат.
Режим 1. Zima2-L — максимальная скорость обновления
Трансивер Zima2-L отправляет общий (broadcast) запрос фиксированной навигационной базе из 3 или 4 маяков с фиксированными адресами 1-4. Маяки отвечают через фиксированные задержки, зависящие от их адреса. Позиция рассчитывается внешним приложением на стороне потребителя.
- Плюсы: максимальная частота обновления позиции, минимальная задержка. Возможность размещения маяков на движущейся платформе (днище судна) с привязкой системы координат к платформе.
- Ограничения: фиксированные адреса маяков, позицию считает внешнее ПО, все опорные маяки должны быть внутри круга радиусом 265 метров.
Режим 2. Zima2-LX — произвольный набор маяков
Трансивер Zima2-LX последовательно опрашивает 3 или 4 маяка с произвольными адресами и измеряет дальность до каждого. Результаты передаются по UART внешнему вычислителю — модулю Zima2-SL.
- Плюсы: гибкость — маяки с произвольными адресами.
- Ограничения: частота обновления ниже, чем у Zima2-L, так как опрос последовательный.
Режим 3. Zima2-LX + Zima2-SL — автономный расчёт позиции
Связка Zima2-LX + Zima2-SL даёт готовое решение: LX измеряет дальности, SL хранит координаты маяков, рассчитывает позицию и выдаёт её потребителю в виде стандартных GNSS-сообщений (GGA, RMC, MTW). Это позволяет подключить систему туда, где ожидается обычный приёмник GNSS.
- Плюсы: не нужно внешнее ПО, выход — привычный GNSS-поток.
- Ограничения: частота обновления определяется скоростью последовательного опроса LX.
Сравнение режимов
| Характеристика | Zima2-L | Zima2-LX | Zima2-LX + Zima2-SL |
|---|---|---|---|
| Число маяков | 3–4 | 3–4 | 3–4 |
| Схема опроса | общий запрос | последовательный | последовательный |
| Расчёт позиции | внешнее ПО | внешнее ПО | Zima2-SL |
| Выход | дальности | дальности | GGA, RMC, MTW |
| Относительная скорость обновления | максимальная | средняя | средняя |
Решаемые задачи
- Определение местоположения объекта в локальной системе координат (x, y, z), если положения опорных маяков-ответчиков заданы в локальной декартовой системе координат
- Определение абсолютного местоположения (широта, долгота, глубина), если положения опорных маяков-ответчиков заданы в географической системе координат
Отличительные черты
- Компактность, большой радиус действия и максимальная простота использования позволяют использовать систему Zima2 для работы как с различными ТНПА и АНПА, так и с водолазами
- Высокая универсализация маяков позволяет использовать их как в автономном исполнении с отдельным блоком батарей, так и энергетически и информационно сопрягать их с носителем
- Единая аппаратная платформа трансиверов и решателя: смена роли устройства выполняется сменой прошивки
- Уникальная особенность системы — возможность расположения опорных точек на подвижном основании, например, на днище судна, для обеспечения привязки позиционируемого объекта к системе координат, связанной с подвижным судном
Геометрические ограничения
Режим Zima2-L (общий запрос)
- опорные точки должны располагаться внутри круга радиусом 265 м, но не ближе 40 м друг к другу;
- ограничение связано с TDMA-схемой опроса: маяки отвечают по адресу с фиксированной задержкой ;
- для работы системы необходима постоянная прямая видимость между трансивером и всеми опорными точками сквозь толщу воды.
Режим Zima2-LX (последовательный опрос)
- ограничений на геометрию базы нет - могут использоваться маяки с произвольными адресами;
- положения опорных маяком определяются предварительно, например, методом VLBL;
- единственное ограничение — энергетическая дальность акустической связи до 3000 м[1];
- для работы системы необходима постоянная прямая видимость между трансивером и всеми опорными точками сквозь толщу воды.